Skoda випробовує асистенти водія на віртуальному стенді HIL
Skoda спільно з Digiteq Automotive показала лабораторний стенд Hardware‑in‑the‑Loop для віртуальної гомологації асистентів водія. За даними компанії, він відтворює реальні умови руху без виїзду на полігон.
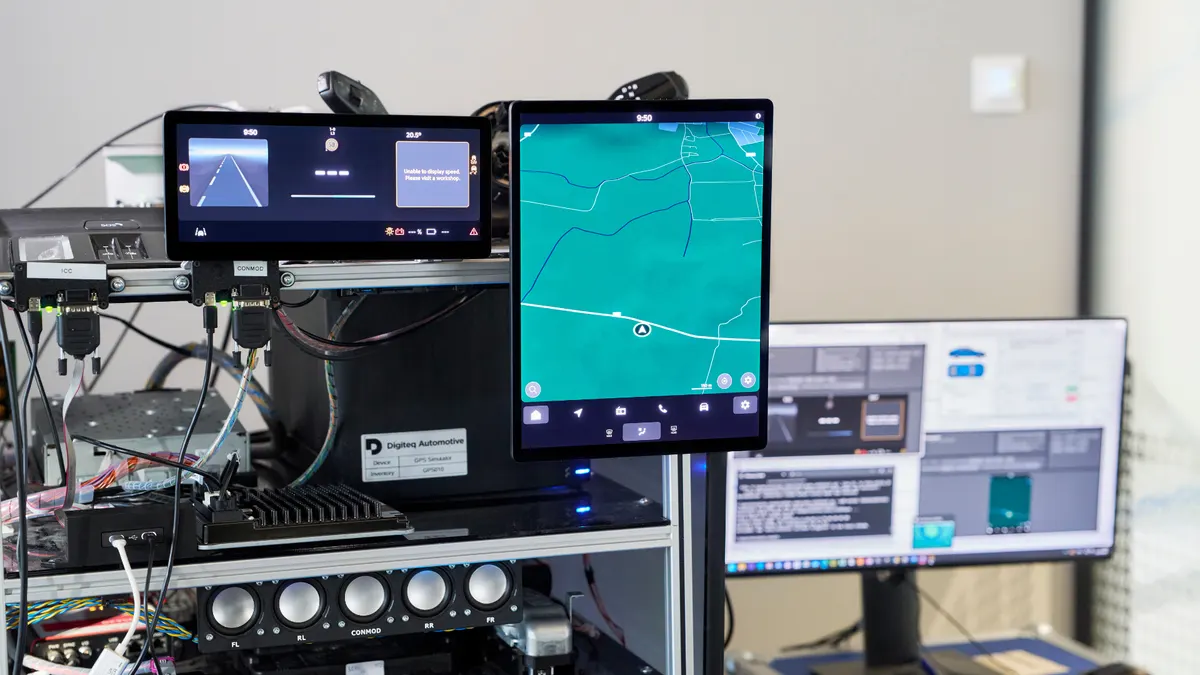
Skoda разом із Digiteq Automotive представила рішення для віртуальної гомологації систем допомоги водію: стенд HIL (Hardware‑in‑the‑Loop), що дозволяє проводити типові випробування в лабораторії, відтворюючи умови реального руху, за даними компанії.
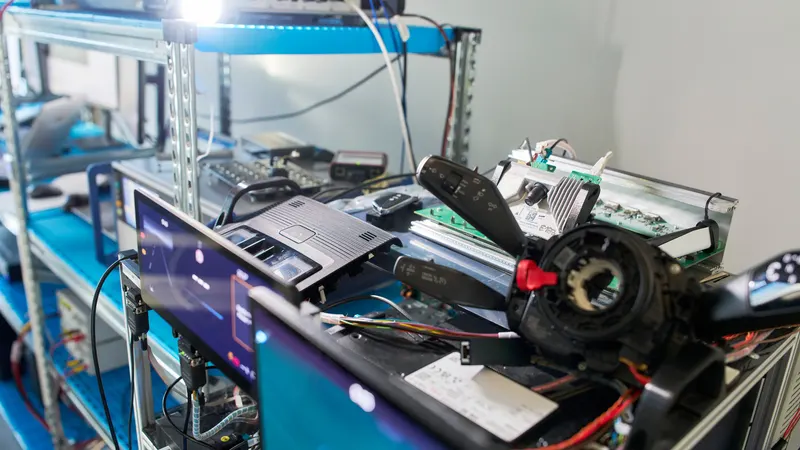
Як працює віртуальна гомологація
Ключовий принцип — поєднання реальних компонентів авто з керованим віртуальним середовищем. Камера розпізнавання дорожніх знаків працює в штатному режимі, а GPS‑симулятор подає їй дані про «переміщення» маршрутом, ізолювавши антену від сигналів супутників. За словами команди Digiteq Automotive, так камера, що визначає обмеження швидкості, поводиться так само, як на дорозі.
Маршрути для тестів — це віртуалізовані копії реальних доріг. Такий підхід дозволяє зіставляти результати з виїзними випробуваннями та контролювати кожен параметр середовища у лабораторії.
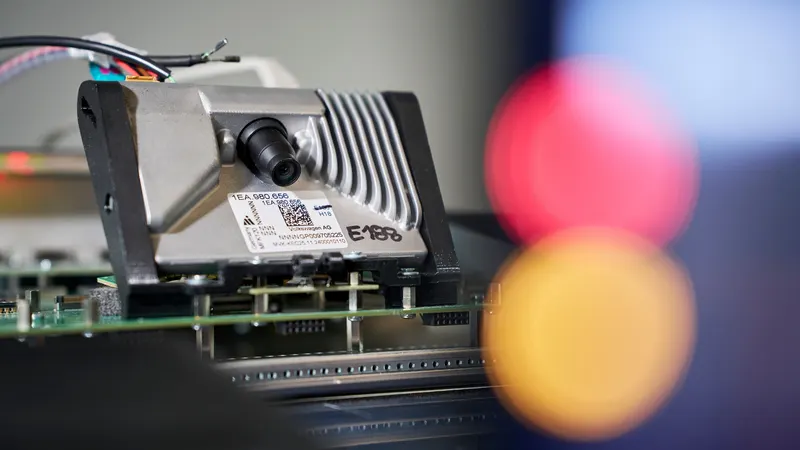
Склад стенда HIL
У конфігурацію входять камера розпізнавання знаків, GPS‑симулятор, штатна антена, модуль інформаційно‑розважальної системи (інфотейнмент) та комп’ютер, що генерує віртуальне оточення, за даними компанії. Частину вузлів застосовано фізично — наприклад, зчитувач ключа: команді виявилося простіше використати реальний компонент, ніж моделювати його присутність.
ISA у лабораторії
Розділення симуляцій і робота з віртуалізованими маршрутами — фактично єдиний спосіб перевірити Intelligent Speed Assistance (ISA) у лабораторних умовах. Без картографічних даних така система не запуститься, тож HIL забезпечує коректну взаємодію між камерою, GPS і пов’язаними блоками так, як у серійному автомобілі.
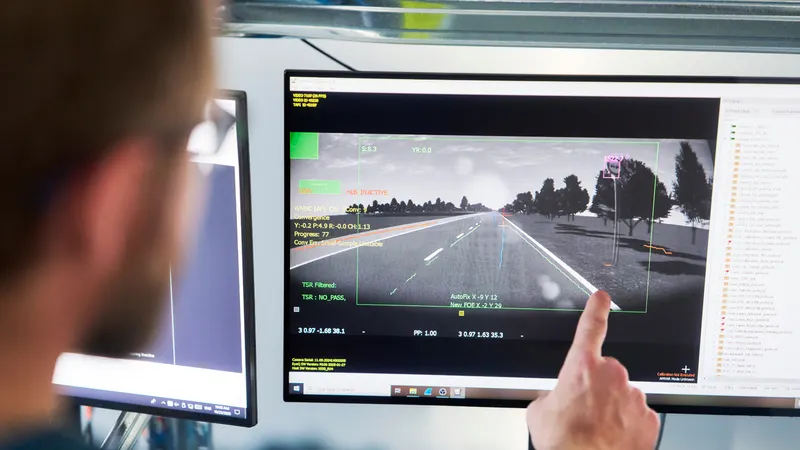
Коли вистачає простіших тестів
Команда може виконувати базові перевірки, проєктуючи зображення перед камерою на екран. Але для типового затвердження (type‑approval) цього недостатньо: гомологація потребує повного циклу випробувань у HIL‑середовищі з реалістичною інтеграцією апаратних компонентів і джерел даних.
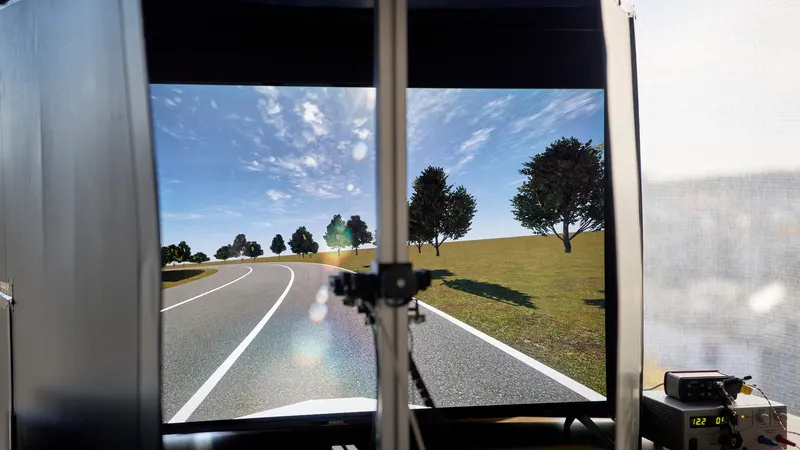
Фото: Skoda Storyboard